Keeping in the lane! Investigating drivers’ performance handling silent vs. alerted lateral control failures in monotonous partially automated driving保持车道!单调部分自动驾驶中驾驶员对静默与警示型横向控制失效的应对表现
Participants 研究/项目参与者Yiwen Zhang (First Author / 第一作者) · Xinyan Zhou · Wenjia Wang · Yuanda Hu · Xiaohua Sun
研究问题
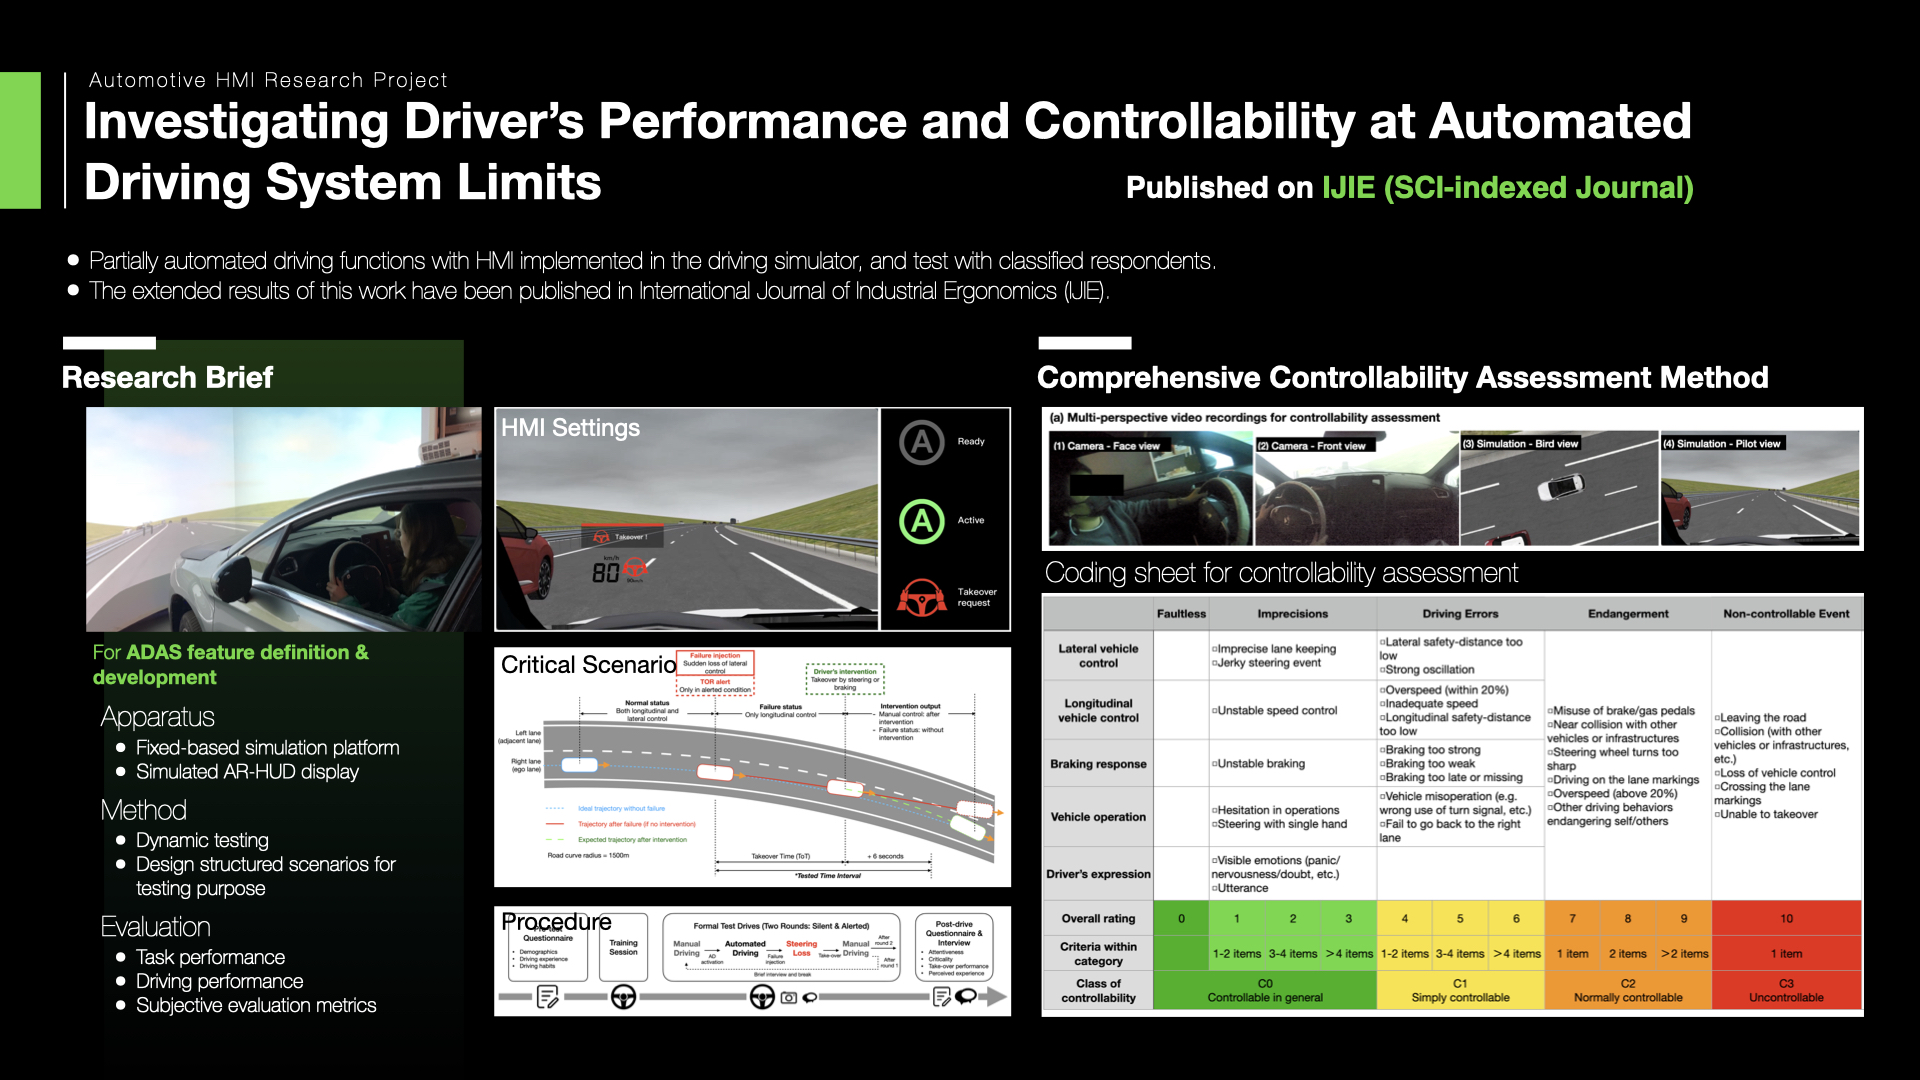
在 SAE L2 级部分自动驾驶(PAD)的单调、双手脱离方向盘(hands-off)场景中,当自动横向控制因系统极限或失效而中断时,驾驶员需要在弯道等高危路段迅速接管。本研究关注一个核心问题:失效是否被警示(alerted),会如何影响驾驶员的接管表现与车辆可控性?
方法
- 22 名具有不同 ADAS 经验的驾驶员参与驾驶模拟器实验;
- 在弯道场景中注入自动转向失效,分别配以视觉—听觉告警或 HMI 无任何变化(静默失效) 两种条件;
- 以接管时间、横向与纵向控制质量,以及基于专家的可控性评估方法综合衡量表现。
发现
- 静默失效危害显著:自动转向被静默关闭时,驾驶员几乎无法维持车道保持;而多数驾驶员能在告警条件下于本车道内安全接管;
- 静默失效带来显著更长的接管时间与普遍更差的横向控制质量;告警条件则因更多制动使用而出现纵向控制表现下降;
- 专家可控性评估将“单调双手脱把下的静默横向失效”判定为不可控,告警情形基本可控;
- 参与者对接管请求(TOR)形式存在偏好,且传递接管原因的重要性得到验证。
发表信息:International Journal of Industrial Ergonomics, 95 (2023) 103429,DOI: 10.1016/j.ergon.2023.103429。